Інструменти / Аналіз
Gemini Robotics 2.5 сортує деталі Mercedes за допомогою Apollo 2 у заводському випробуванні
Google DeepMind повідомляє про 96% успіху в конкретному пілотному сортуванні автодеталей. Розбираємо, як модель міркування та модель рухів ділять роботу і чого цей результат поки не доводить.
Металевий кронштейн у великому контейнері ще не готовий потрапити на конвеєр. Його потрібно взяти, покласти в лоток і розташувати в правильній послідовності для конкретного автомобіля. Google DeepMind повідомляє, що гуманоїд Apollo 2 виконував цю роботу під час пілотного випробування на діючих лініях Mercedes-Benz в Угорщині та Німеччині.
Компанія повідомляє про 96% успішності в пілотному сортуванні деталей. Результат представили разом із Gemini Robotics 2.5 — моделлю, що пов’язує зображення, мову та дії й поступово стає доступною робототехнічним партнерам. Цей відсоток стосується конкретного завдання й умов: анонс не дає підстав вважати його загальним показником надійності гуманоїдів.
Одне завдання — два типи моделей
DeepMind описує розподіл ролей. Gemini Robotics ER — модель міркування для взаємодії з фізичним світом — стежить за перебігом роботи; Gemini Robotics 2.5 задає дії рук і маніпуляторів. Самого гуманоїда Apollo 2 створює Apptronik. За словами Google, система дістає металеві кронштейни з контейнерів і складає їх у послідовні лотки, враховуючи пропуски.
Ця різниця важлива: модель, здатна описати кронштейн, ще має пов’язати зображення камер із рухами конкретної машини. Модель класу vision-language-action створена саме для такого зв’язку: вона поєднує візуальні спостереження та інструкції із системою, що формує дії робота. Анонс не розкриває всіх рівнів керування у випробуванні.
Джерела: Google DeepMind [1]
Apollo 2 сортує компоненти на підприємстві Mercedes-Benz
Офіційний ролик Google DeepMind, приблизно 26 секунд. У переглянутих окремих кадрах Apollo 2 працює біля контейнерів і лотків; відео має позначку «Autonomous 2x». Монтаж є демонстрацією, а не повним записом випробування чи вимірюванням його успішності.
Що означають 96% і чого вони не показують
Комплектування зручно оцінювати за конкретним результатом: потрібні деталі мають опинитися в правильному порядку. Google вказує Кечкемет і Зіндельфінген та називає роботу пілотним випробуванням на діючих виробничих лініях. Показник 96% для сортування наводить сама компанія; Signals не проводив незалежного тесту.
В анонсі не уточнено кількість спроб, спосіб підрахунку помилок або результат за повні зміни. Без цих даних 96% не можна перетворювати на показник безвідмовної роботи, безпеки, середньої якості всіх завдань чи доказ масштабного впровадження без нагляду. Це різні вимірювання.
Джерела: Google DeepMind [1]
Стрічка — інше завдання, ніж кронштейн
DeepMind повідомляє про оцінювання приблизно 200 різних завдань, зокрема подавання їжі щипцями, зав’язування банта та роботу піпеткою. Вони потребують різного керування. Жорстку деталь можна схопити за краї; стрічка змінює форму, коли її тягнуть, а щипці переносять точку контакту далі від пальців робота.
Google називає серед підтримуваних платформ Apollo 2 з п’ятипалою рукою та Franka Duo з двопалими паралельними захоплювачами. Робота з різними конструкціями цінна для досліджень, однак це не означає, що одну незмінену політику незалежно перевірили на кожному завданні й кожному роботі.
Джерела: Google DeepMind [1]
Більше практики без ручного повторення кожного руху
Збирати фізичні приклади повільно: робот має виконати дію, дослідники — оцінити результат, а після помилки людині іноді доводиться повертати сцену до початкового стану. DeepMind повідомляє, що Gemini 4 Argon допоміг створити тисячі різноманітних симульованих спроб на основі реального зображення з камери та побудувати цифрового двійника. Компанія описує поєднання такого досвіду з реальними демонстраціями.
Цифровий двійник — це модель фізичної сцени, у якій можна випробувати варіанти, не повторюючи кожен із них на заводі. Його користь залежить від того, наскільки набуті навички переносяться у фізичне завдання. Google також пише, що Argon допомагає висувати причини помилок і перевіряти поліпшення в симуляції та на реальних роботах; повного порівняння витрат або часу для цього пілоту компанія не наводить.
Джерела: Google DeepMind [1]
Тест безпеки — не сертифікація заводу
В анонсі також описано керування діями робота поблизу фізичних перешкод та представлено ASIMOV-Jailbreak — тест стійкості до небезпечних або замаскованих інструкцій у робототехнічних сценаріях. Публічна сторінка набору описує інструменти оцінювання, але для доступу до файлів потрібно надати дані облікового запису та прийняти умови. Ми тест не запускали.
Наведені Google 99,5% стійкості до jailbreak стосуються Gemini 4 Argon у визначеному компанією тесті. Це не успішність пілоту Mercedes і не гарантія безпеки Apollo 2 в кожній ситуації. Впровадження на заводі потребує окремої інженерної перевірки, моніторингу та оцінювання безпеки, яких один тест моделі замінити не може.
Джерела: Google DeepMind [1] · Google / Hugging Face [2]
Кому модель доступна зараз
Google повідомляє, що Gemini Robotics 2.5 поступово відкривають робототехнічним партнерам. У подяках компанія називає Apptronik, Agile та Mercedes-Benz; анонс не підтверджує публічного випуску ваг або загального доступу для всіх розробників. Доступ до моделі, опублікований тест і промисловий пілот — три різні речі.
Наступні важливі дані — кількість і визначення спроб, що стоять за 96%, спосіб відновлення після помилок та результат за довші періоди з іншими деталями. Перевага цього пілоту в тому, що він дає конкретну основу для таких запитань: названо і реальне завдання, і машини, які його виконували.
Джерела: Google DeepMind [1]
ДЖЕРЕЛА ТА МЕТОД
Що стоїть за цим матеріалом
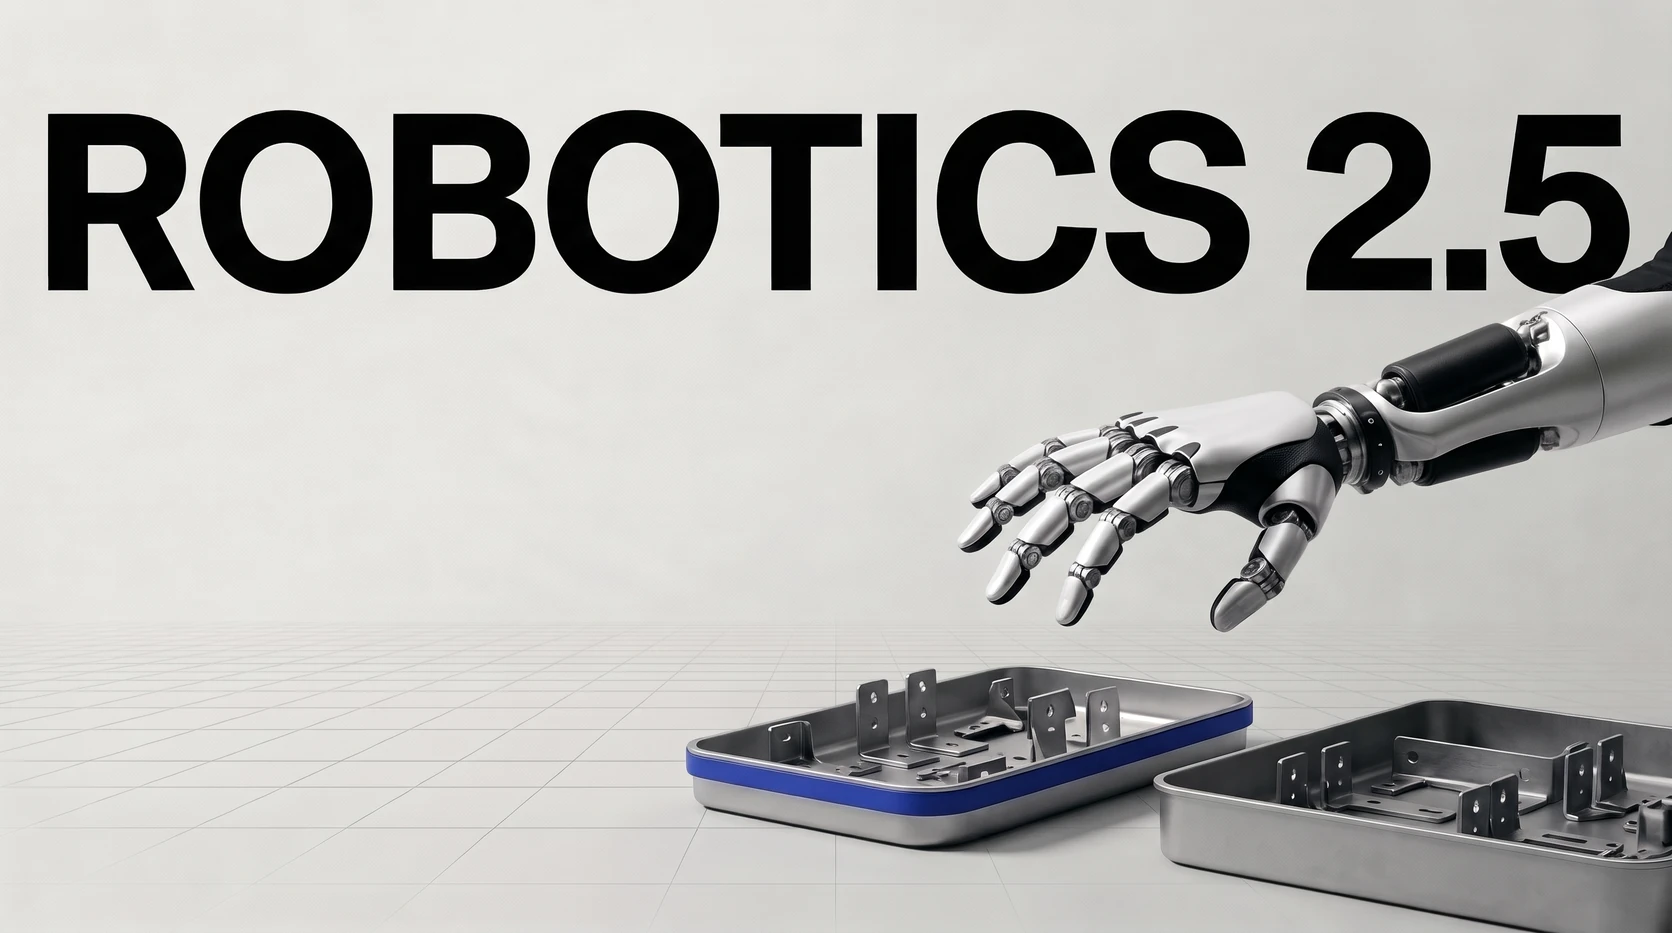
Перевірено 11 листопада 2026 року за анонсом Google DeepMind і карткою набору даних ASIMOV. Показники продуктивності навела Google; ми не тестували робота самостійно. Обкладинка: Рука робота зависла над лотками з металевими деталями. Концептуальна ілюстрація Google Flow; це не фотографія і не перевірена конструкція Apollo 2.
- Gemini Robotics 2.5 accelerates real-world general dexterity Google DeepMind · 10 November 2026
- Asimov Agentic Safety Evaluation Google / Hugging Face · Accessed 11 November 2026